
随着人形机器人和具身智能的发展,灵巧手的竞争正从自由度、抓握力等硬件参数,延伸至精细操作、感知控制及与具身智能模型的协同能力。当前,人形机器人配套、科研教育和具身智能数据采集是值得关注的主要需求方向,工业等应用仍处于探索阶段。未来,灵巧手市场不会仅由某一种驱动路线决定,厂商能否将硬件、模型、数据与操作技能有效结合,并在真实任务中实现稳定、可靠且具有成本效益的操作,将影响其商业化进程。
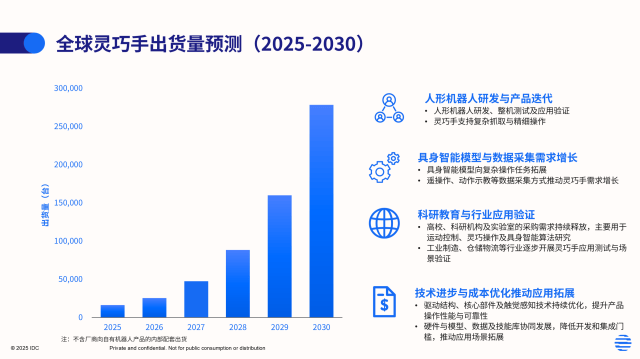
IDC预计,2026年全球灵巧手出货量约2.5万台,不含厂商向自有机器人产品的内部配套出货。其中,中国厂商出货量占全球市场的比例预计超过85%,在全球灵巧手市场中占据重要地位。随着人形机器人研发、具身智能数据采集及科研教育需求持续释放,灵巧手市场仍处于发展初期,其后续增长将受到机器人应用进展、产品成本及商业化落地速度等因素的共同影响。
从自由度到操作能力,技术竞争不止于硬件参数
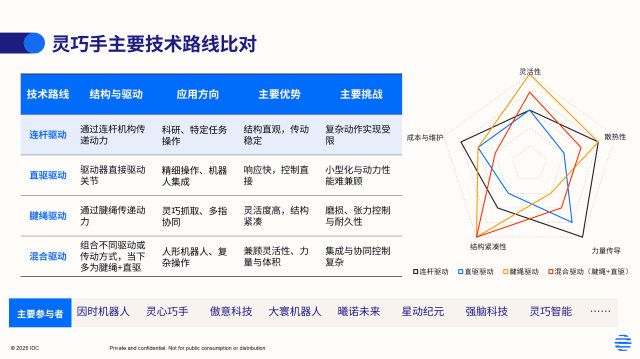
目前,灵巧手主要采用腱绳驱动、直驱、连杆驱动及混合驱动等技术路线。不同方案在结构紧凑性、灵活性、力量传递、成本和维护等方面各有取舍,尚未形成统一的技术方向。技术路线的选择不仅取决于硬件设计,也与目标任务和应用需求密切相关。
在硬件参数之外,触觉感知和操作控制同样值得关注。巧手需要感知接触状态、作用力及物体变化,并据此调整动作。目前,触觉传感器在信号稳定性、一致性和感知精度等方面仍有改进空间。自由度较高并不必然意味着操作能力更强,感知与控制能力同样重要。
目前,灵巧手正逐步从自由度、抓握力等单项指标,延伸至可控性、精细操作能力,以及与机器人本体和具身智能模型的协同表现。未来,不同技术路线的竞争结果,可能更多取决于其对具体任务的适配程度,而非单一参数的高低。
灵巧手需求集中于人形机器人配套与科研,工业应用落地仍需验证
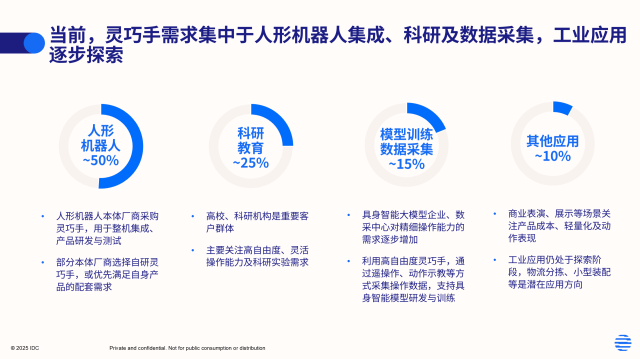
当前,人形机器人配套、科研教育,以及具身智能模型研发与数据采集是灵巧手的主要需求方向。与此同时,工业制造、物流等场景也在探索灵巧手的应用潜力,特别是在复杂抓取、物体姿态调整和多品种操作等任务中。相比之下,工业制造、商业服务等场景仍处于应用探索阶段。
在复杂抓取、物体姿态调整和多品种操作等任务中,灵巧手具有一定的应用潜力,但并不意味着能够全面替代传统夹爪。对于物体形态固定、任务重复性高、节拍要求严格的生产环节,传统夹爪往往具有结构简单、成本较低和易于维护等优势。灵巧手的价值更多体现在需要多指协同、精细接触或较强操作灵活性的任务中,其实际优势仍需结合具体工艺进行评估。
从研发样机走向持续运行,灵巧手仍需解决可靠性、环境适应性和维护成本等问题。复杂的机械结构、多关节驱动及传感器集成增加了设计与维护难度,粉尘、接触磨损及长期运行也可能影响产品表现。对于实际应用而言,单次成功完成动作并不足够,用户更关心机器人能否在真实环境中持续、稳定地完成任务,以及由此带来的效率提升能否覆盖设备、维护和集成成本。
灵巧手商业化的关键关键不只是能否完成特定动作,更在于能否在真实场景中稳定运行并持续完成任务。
灵巧手未来三年将从“路线探索”进入“工程化竞争”
IDC认为,未来三年灵巧手市场的竞争将围绕以下几个方向展开。
市场需求将从研发与数据采集向具体任务应用拓展。 短期内,科研教育、人形机器人配套及具身智能数据采集仍是值得关注的需求方向。随着机器人应用探索深入,工业制造、物流、服务等场景则需要进一步验证其实际应用价值。灵巧手能否在复杂抓取、精细操作和多品种作业中体现出相较传统夹爪的优势,将影响其应用拓展速度。
技术竞争从硬件参数转向结构设计与综合操作能力。 腱绳驱动、直驱、连杆驱动及混合驱动各有适用条件,短期内不同技术路线仍将并存。产品竞争不仅取决于自由度和抓握力,还涉及电机、电控、减速器、丝杠等核心部件的设计与优化,以及结构紧凑性、驱动性能和可靠性之间的平衡。在此基础上,视触觉感知、精细控制及与机器人本体和具身智能模型的协同能力,也将影响灵巧手的实际操作表现。单纯增加自由度,并不必然带来更好的操作效果。
竞争从硬件本体向模型、数据与技能协同延伸。除灵巧手本体外,操作模型、数据资源、技能库及开发工具也逐渐成为厂商布局的组成部分。这些能力有望帮助用户开展模型训练、任务开发与技能复用,减少应用开发工作。未来,厂商之间的差异不仅体现在硬件性能上,也将体现在能否将硬件、模型、数据和技能有效结合,以及能否将这些能力转化为稳定的任务执行效果。
可靠性、成本和交付能力将影响市场竞争格局。 随着用户从研发测试走向实际应用,灵巧手厂商需要解决长期运行、产品一致性、维护和成本控制等问题。专业灵巧手厂商、本体厂商自研团队及传统末端执行器厂商将继续参与市场竞争,但不同类型厂商的优势和商业化路径可能有所差异。
总体来看,未来三年灵巧手市场仍将处于多种技术路线并存、应用持续验证的阶段。行业竞争的关键不在于某一种驱动路线率先胜出,而在于厂商能否围绕具体任务,将结构设计、核心部件、感知控制、模型和数据有效结合,并在操作性能、可靠性与综合成本之间取得平衡。 灵巧手能否从研发与测试走向更广泛的商业应用,最终仍需由真实场景中的任务表现来检验。
IDC相关研究
灵巧手正处于从“技术路线探索”向“工程化竞争”过渡的关键拐点。在这条拥挤的赛道上,谁能率先跨越软硬件协同与商业化落地的鸿沟,谁就能掌握下一阶段的主动权。
作为全球领先的IT市场研究与咨询机构,IDC在机器人、具身智能及核心零部件领域拥有深厚的研究积累。我们不仅关注底层技术路线的演进,更致力于帮助客户洞察商业化落地路径、市场规模预测及竞争格局。
针对灵巧手市场,IDC可为您提供:
- 市场全景洞察:全球及中国灵巧手出货量预测与需求结构分析。
- 技术路线评估:腱绳/直驱/连杆等不同驱动路线的优劣势比对与适配场景研究。
- 竞争格局研判:头部厂商及跨界玩家(本体厂商、传统夹爪厂商)的战略布局与优劣势分析。
- 定制化咨询:面向投资机构、本体厂商及终端客户的定制化市场进入策略与尽调支持。
进一步沟通
IDC将持续关注灵巧手市场的需求变化、技术路线、厂商布局与应用进展,并通过后续研究进一步分析其市场规模、竞争格局及商业化趋势。如需了解更多IDC机器人研究内容或定制化市场分析,欢迎与IDC中国分析师团队联系。请点击此处与我们联系。